



|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
|
OB100 Startup: Complete Restart |
|
|
|
|
|
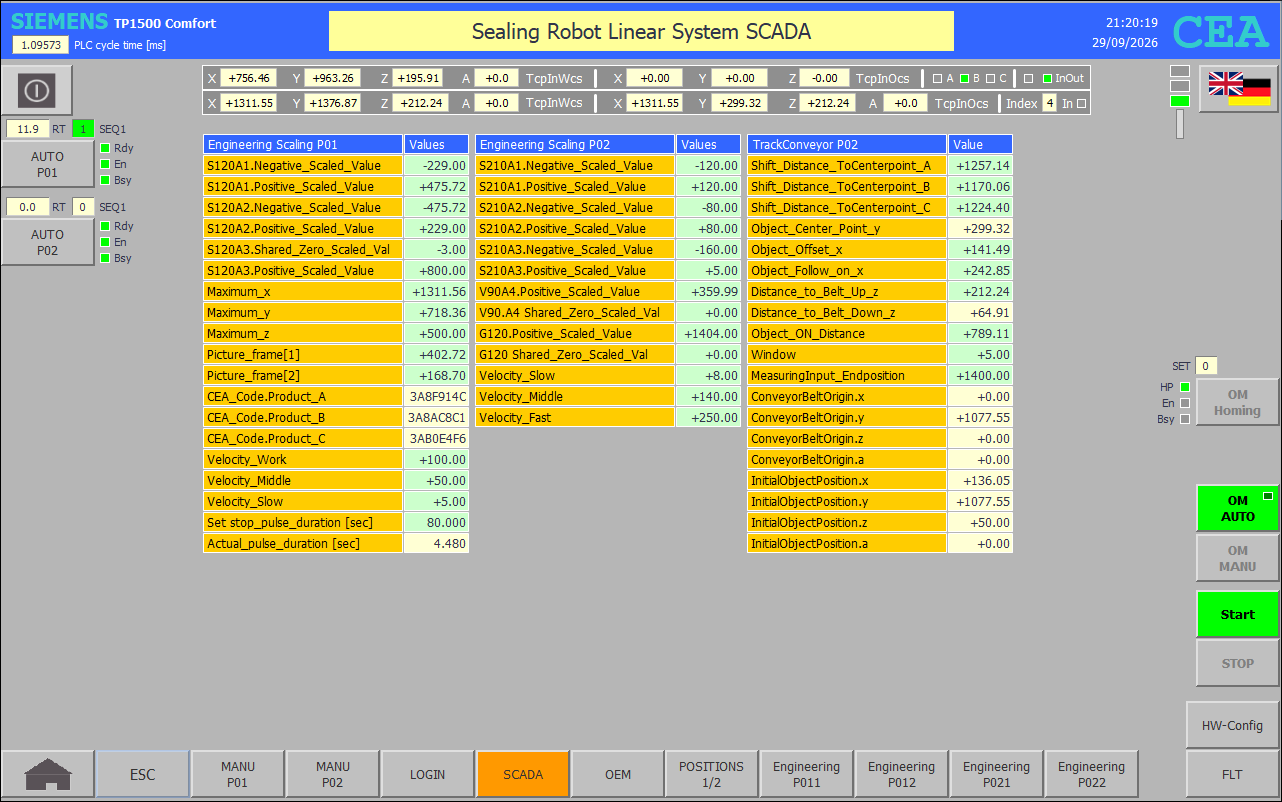
Network 3: Engineering_P01 CAMERA, S120A1, S120A2, S120A3 - Scaled Values "DI OUT P01".Manual.S120A1.Negative_Scaled_Value := "+1-S120A1".PositionLimits_SW.MinPosition; "DI OUT P01".Manual.S120A1.Positive_Scaled_Value := "+1-S120A1".PositionLimits_SW.MaxPosition; "DI OUT P01".Manual.S120A2.Negative_Scaled_Value := "+1-S120A2".PositionLimits_SW.MinPosition; "DI OUT P01".Manual.S120A2.Positive_Scaled_Value := "+1-S120A2".PositionLimits_SW.MaxPosition; "DI OUT P01".Manual.S120A3.Shared_Zero_Scaled_Value := "+1-S120A3".PositionLimits_SW.MinPosition; "DI OUT P01".Manual.S120A3.Positive_Scaled_Value := "+1-S120A3".PositionLimits_SW.MaxPosition; // not active "DB HMI KEY".Engineering_P01.Picture_frame[1] := 402.72; "DB HMI KEY".Engineering_P01.Picture_frame[2] := 168.70; "DB HMI KEY".Engineering_P01.Picture_frame[3] := 0.0; "DB HMI KEY".Engineering_P01.Picture_frame[4] := 0.0; // CEA-Batch number "DB HMI KEY".Engineering_P01.ROBOT.CEA_Code.Product_A := 16#FFFFFFFF; "DB HMI KEY".Engineering_P01.ROBOT.CEA_Code.Product_B := 16#FFFFFFFF; "DB HMI KEY".Engineering_P01.ROBOT.CEA_Code.Product_C := 16#FFFFFFFF; // Velocity "DB HMI KEY".Engineering_P01.ROBOT.Velocity_Work := 100.0; "DB HMI KEY".Engineering_P01.ROBOT.Velocity_Middle := 50; "DB HMI KEY".Engineering_P01.ROBOT.Velocity_Slow := 5.0; // Stop after pulse duration of [sec] "DB HMI KEY".Engineering_P01.Set_Stop_pulse_duration := t#80s; |
|
|
|
|
|
Network 9: Engineering_P02 S210A1, S210A2, S210A3; V90A4 - Scaled Values "DI OUT P02".Manual.S210A1.Negative_Scaled_Value := "+2-S210A1".PositionLimits_SW.MinPosition; "DI OUT P02".Manual.S210A1.Positive_Scaled_Value := "+2-S210A1".PositionLimits_SW.MaxPosition; "DI OUT P02".Manual.S210A2.Negative_Scaled_Value := "+2-S210A2".PositionLimits_SW.MinPosition; "DI OUT P02".Manual.S210A2.Positive_Scaled_Value := "+2-S210A2".PositionLimits_SW.MaxPosition; "DI OUT P02".Manual.S210A3.Negative_Scaled_Value := "+2-S210A3".PositionLimits_SW.MinPosition; "DI OUT P02".Manual.S210A3.Positive_Scaled_Value := "+2-S210A3".PositionLimits_SW.MaxPosition; "DI OUT P02".Manual.V90A4.Shared_Zero_Scaled_Value := "+2-V90A4".PositionLimits_SW.MinPosition; "DI OUT P02".Manual.V90A4.Positive_Scaled_Value := "+2-V90A4".PositionLimits_SW.MaxPosition; "DI OUT P02".Manual.G120.Shared_Zero_Scaled_Value := "+2-G120".PositionLimits_SW.MinPosition; "DI OUT P02".Manual.G120.Positive_Scaled_Value := "+2-G120".PositionLimits_SW.MaxPosition; // Velocity "DB HMI KEY".Engineering_P02.ROBOT.Velocity_Slow := 8.0; "DB HMI KEY".Engineering_P02.ROBOT.Velocity_Middle := 140.0; "DB HMI KEY".Engineering_P02.ROBOT.Velocity_Fast := 250.0; |
|
|
|
|
|
Network 10: Engineering_P02 Track_Conveyor "DI OUT P02".TRACK_CONVEYOR.MC_MeasuringInput.EndPosition := "DB HMI KEY".Engineering_P02.Track_Conveyor.MeasuringInput_EndPosition := 1400.0; // within modulo range "DB HMI KEY".Engineering_P02.Track_Conveyor.Object_Offset_x := 141.49; "DB HMI KEY".Engineering_P02.Track_Conveyor.Shift_Distance_ToCenterpoint_A := 1257.14; "DB HMI KEY".Engineering_P02.Track_Conveyor.Shift_Distance_ToCenterpoint_B := 1170.06; "DB HMI KEY".Engineering_P02.Track_Conveyor.Shift_Distance_ToCenterpoint_C := 1224.40; "DB HMI KEY".Engineering_P02.Track_Conveyor.Object_Follow_on_x := 242.85; "DB HMI KEY".Engineering_P02.Track_Conveyor.Distance_to_Belt_Up_z := 212.24; "DB HMI KEY".Engineering_P02.Track_Conveyor.Distance_to_Belt_Down_z := 0.00; "DB HMI KEY".Engineering_P02.Track_Conveyor.Object_ON_Distance := 789.11; "DB HMI KEY".Engineering_P02.Track_Conveyor.Window := 5.0; "DB HMI KEY".Engineering_P02.Track_Conveyor.ConveyorBeltOrigin.x := 0.0; "DB HMI KEY".Engineering_P02.Track_Conveyor.ConveyorBeltOrigin.y := 1077.55; "DB HMI KEY".Engineering_P02.Track_Conveyor.ConveyorBeltOrigin.z := 0.0; |
|